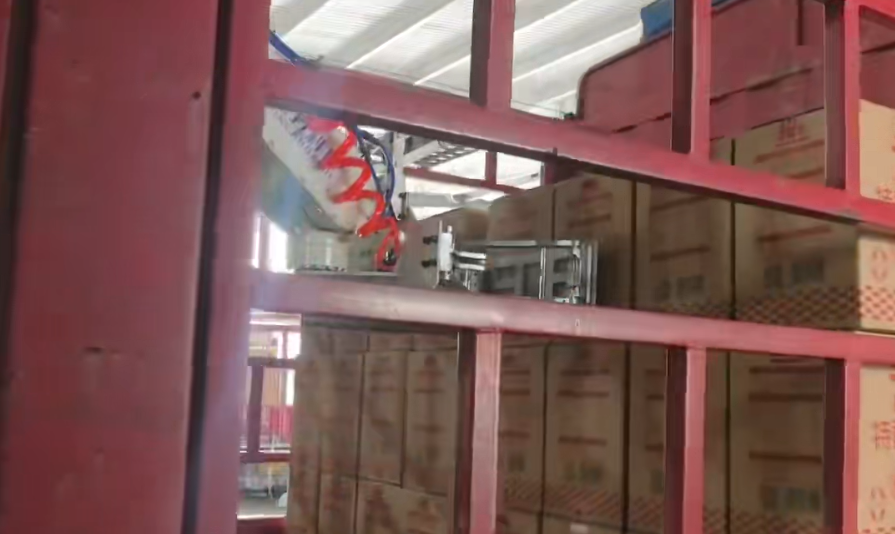
由于瓶装食用油在纸箱内部留有液面空间,在机械臂高速抓取、旋转、加速和骤停的过程中,液体会因为流动与惯性在箱内剧烈晃动,产生持续的离心力和反向冲击力。如果控制不好,轻则导致码垛倾斜、纸箱掉落,重则在整车码码完毕后因垛形不稳而发生运输途中倒塌。
针对这一工业痛点,可以从机械臂控制算法、末端夹爪设计、前道包装及码垛排布四个核心维度来解决:
一、核心算法:引入“S型曲线”与液体抗晃动(Anti-Sway)加减速轨迹
传统工业机械臂的梯形加减速在起点和终点会有明显的加速度突变(Jerk),这种硬冲击会瞬间激发液体的剧烈甩动。
S型/高阶多项式加减速算法(S-curve Motion Profile):
在机械臂起步与停止阶段,将加速度变化率(Jerk)平滑化处理。让机械臂在抓取纸箱后“柔性平缓起步—高速平稳巡航—柔性减速精确定位”,大幅降低液体激荡的振幅。
基于液体动力学的抗晃动控制(Anti-Sway Algorithm):
根据食用油纸箱的重量(如5L×4瓶约18kg)以及液体的粘度与固有频率,在轨迹算法中设定补偿相位。在机械臂到达摆放点前,预先施加一个反方向的微小阻尼动作,抵消液体的惯性冲力,实现“到位即停,箱静油止”。
二、执行机构:采用“侧夹+托底”复合式柔性夹爪
单靠顶部气动吸盘抓取食用油纸箱风险极高——因为液体晃动会导致纸箱重心瞬间偏移,吸盘极易因受力不均发生漏气掉箱。
“侧夹+底部托爪”双重保障:
夹爪侧面具备平稳的抱夹力,底部伸出平整的金属托板(托叉)承受纸箱的绝大部分重量。即使箱内液体剧烈晃动导致重心偏移,托底机构也能确保纸箱绝对不会掉落。
压力自适应与伺服控制:
抱夹机构采用伺服电机驱动而非普通气缸,能够根据纸箱材质硬度实时调节抱夹力度。既要抱紧防止滑脱,又不会因力度过大挤压纸箱造成内部油瓶变形。
三、视觉与排布:“交错互锁”自适应紧密码垛
单靠设备抓得稳还不够,必须保证整车码好后的装载稳定性。
“砌墙式”交错压缝码垛(Interlocking Pattern):
3D视觉系统与码垛算法必须放弃简单的“直上直下(Column Stacking)”堆叠,严格执行奇偶层交错、九宫格互锁的码垛逻辑。让上下层纸箱互相重叠压缝,利用纸箱表面的摩擦力形成整体,抵抗车辆运输中的晃动。
车厢侧壁与顶部的微挤压压紧:
自动装车机器人利用3D视觉对集装箱/厢式车内壁进行精准测量,将纸箱靠紧车厢两侧码放,利用车厢侧壁作为物理依托;每一排码放完毕后,通过机械臂施加适度的推紧力,消除箱与箱之间的间隙。
四、前道与配载建议(物理协同优化)
前道纸箱与封箱质量控制:
建议食用油厂家采用高瓦楞强度的硬质纸箱,且纸箱内部加装隔板(Division Grid),限制单瓶食用油在箱内的倾斜幅度。封箱时采用工字型打胶/封箱,防止箱盖在液体冲击下张开。
多箱联抓(1抓2或1抓4):
如果生产节拍允许,尽量采用多箱组合抓取。多箱组合后的整体质量变大、底面积增加,相对单箱而言系统重心更稳定,能有效抑制单箱液体的局部晃动。如何解决液体惯性导致的码垛晃动问题


 官方微信


